Verkenning van ERT-metingen voor het meten en monitoren van bevergangen
Ondergrondse bevergangen vormen een lastig zichtbaar risico voor waterkeringen. Met Electrical Resistivity Tomography (ERT) is onderzocht of deze gangen niet-destructief kunnen worden opgespoord en gemonitord. De praktijkproef laat zien dat de techniek veelbelovend is voor gerichte inspecties en vroegtijdige signalering.
Bevers en dassen leveren een positieve bijdrage aan natuurlijke landschappen en biodiversiteit, maar hun graafwerk kan waterkeringen verzwakken. Wanneer een gang de afdekkende kleilaag en grasmat doorboort, verandert de route waarlangs water de dijk kan binnendringen. Daardoor kunnen risico’s op erosie, piping en macrostabiliteitsproblemen toenemen. Tegelijk zijn bevergangen moeilijk vanaf het maaiveld te zien. Waterbeheerders weten steeds beter welke plekken aantrekkelijk zijn voor bevers en kunnen inspecties gerichter uitvoeren, maar het lokaliseren en volgen van ondergrondse graverij blijft kostbaar en arbeidsintensief.
De directe aanleiding was een oproep van STOWA tijdens de Kennisdag Instandhouding Waterkeringen in 2024 om kansrijke meet- en monitoringstechnieken voor praktijkonderzoek aan te melden. Fugro en BZ Ingenieurs & Managers brachten daarop een gecombineerde aanpak in: Electrical Resistivity Tomography, of ERT, als niet- destructieve detectie- en signaleringsmethode, met handheld lidar als referentie om de feitelijke geometrie van een bekend beverhol vast te leggen. STOWA trad op als initiatiefnemer en opdrachtgever en begeleidde het onderzoek met vertegenwoordigers van STOWA, Waterschap Aa en Maas en Waterschap Rivierenland. BZ Ingenieurs & Managers en Fugro ontwikkelden en voerden de technische aanpak uit en stelden de rapportage op.
De ambitie van de proof of concept was tweeledig. Eerst moest blijken of ERT de locatie en omvang van een beverhol voldoende betrouwbaar kon meten, waarbij lidar de ERT uitkomst valideerde. Daarnaast wilde men weten of ERT perspectief biedt als signaleringsmethode voor langdurige monitoring, bijvoorbeeld langs een vooraf gekozen “rode lijn” in een risicovol dijkvak. Het beoogde resultaat was een oordeel over de toepasbaarheid, aangevuld met een gegeorefereerd 3D-beeld van het onderzochte gangenstelsel en een route naar opschaling.
Monitoringsstrategie en plan
Het onderzoek was opgezet in vijf fasen: selectie en inventarisatie van een proeflocatie, forward modelling, een go/no-go-besluit, veldmetingen en ten slotte dataverwerking en analyse. Voor een geschikte locatie moest de ingang of een ander punt van het hol bekend of eenvoudig vast te stellen zijn. Het maaiveld boven de gang moest bereikbaar zijn, handboringen moesten mogelijk zijn en de verwachte bodemopbouw moest bestaan uit een kleideklaag met daaronder zandige klei, kleiig zand of siltig zand. Online bodemgegevens uit onder meer de Basisregistratie Ondergrond werden aangevuld met locatiebezoek, prikstokonderzoek en handboringen.
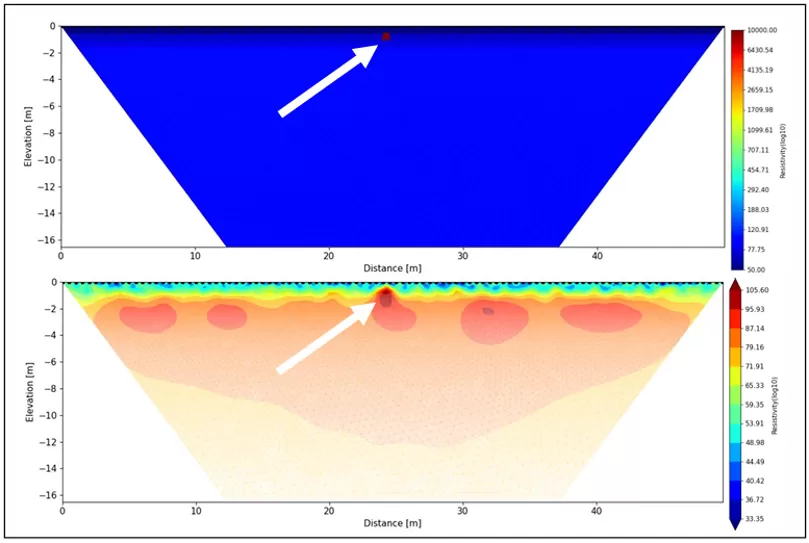
Forward modelling simuleerde de elektrische weerstand van bodemlagen en een lucht gevulde holte. Daarmee kon vooraf worden beoordeeld of een gang detecteerbaar was, welke elektrodeafstand geschikt was en welke resolutie en onderzoeksdiepte haalbaar waren. Voor Haren werd geen afzonderlijk model gemaakt, omdat de ondergrond overeenkwam met de eerder gemodelleerde locatie Olburgen. Na bespreking van de locatie gegevens en modelresultaten met de opdrachtgever volgde een positief besluit om het veldwerk uit te voeren.
Forward model ERT
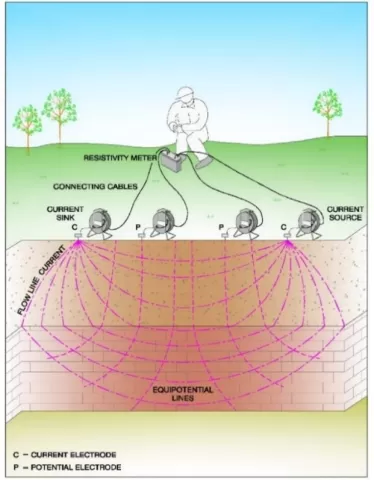
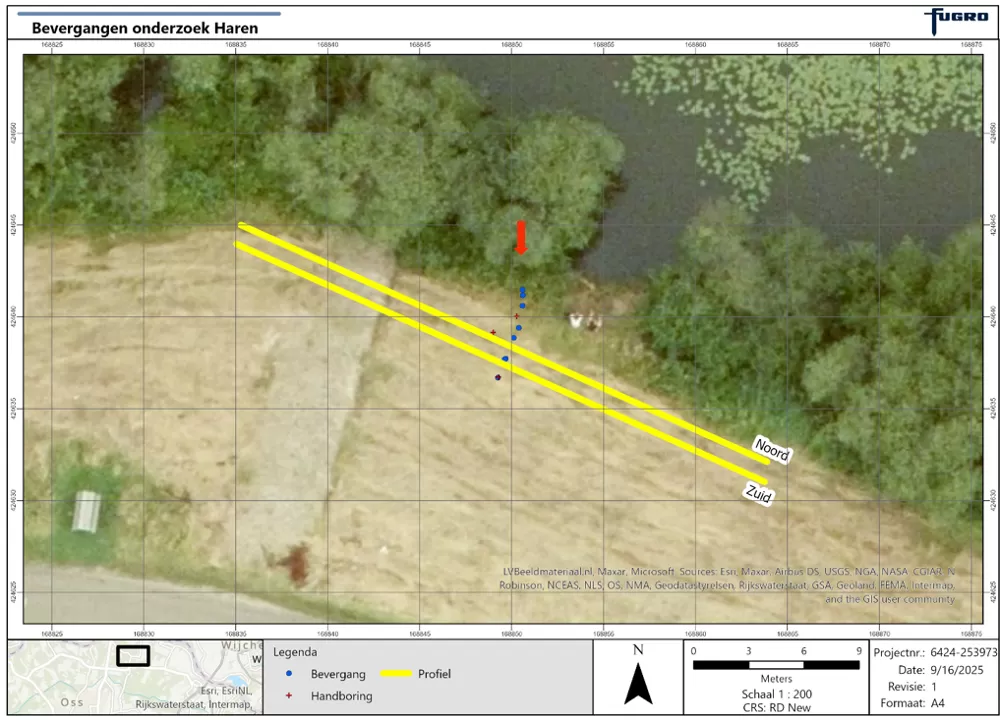
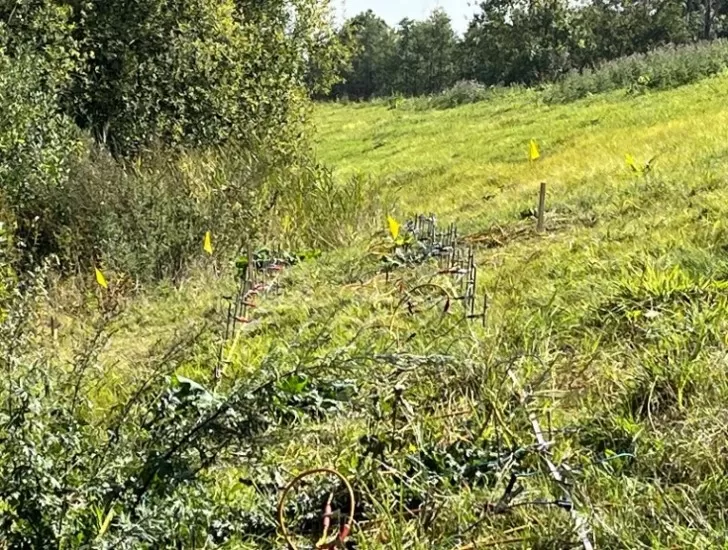
Op 9 september 2025 werd bij de Ravensteinsedijk ten noorden van Haren handheld lidar via handmatig gemaakte boorgaten in het gangenstelsel gebracht. Prikstokken hielpen bij het volgen van de gang; de werkwijze werd telkens ongeveer drie meter verder herhaald. Zowel het hol als het maaiveld en de dijkomgeving werden met RTK-GPS vastgelegd in RD New en NAP. Op 10 september volgden twee ERT-profielen, haaks op het verwachte gangtracé en circa 1,10 meter uit elkaar. Elk profiel bestond uit 64 elektroden met 0,50 meter tussenafstand en een lengte van 31,5 meter. Het Tigre Campus ERT-systeem gebruikte een Wenner-Schlumberger-protocol en onderzocht tot ongeveer 3 meter onder maaiveld. Gemeten parameters waren vooral elektrische resistiviteit, positie, maaiveldhoogte, bodemopbouw, grondwaterverzadiging en de geometrie van het hol.
Locatie meeting
Monitoring in uitvoering
De veldmetingen bij Haren leverden een duidelijke koppeling op tussen de fysieke vorm van het beverhol en een elektrische weerstandsafwijking. De lidarmeting bracht een gangenstelsel van in totaal 3,76 meter in beeld. De gemeten breedte varieerde van 0,15 tot 0,38 meter, de bovenkant lag op circa 0,12 tot 0,53 meter onder maaiveld en de berekende inhoud bedroeg 0,33 kubieke meter. Het 3D-beeld liet verschillende delen zien, mogelijk door een gedeeltelijke instorting. Bovenin was bovendien een opening zichtbaar, die als instorting of als nieuwe ingang kon worden verklaard.
Onderzoeksopstelling
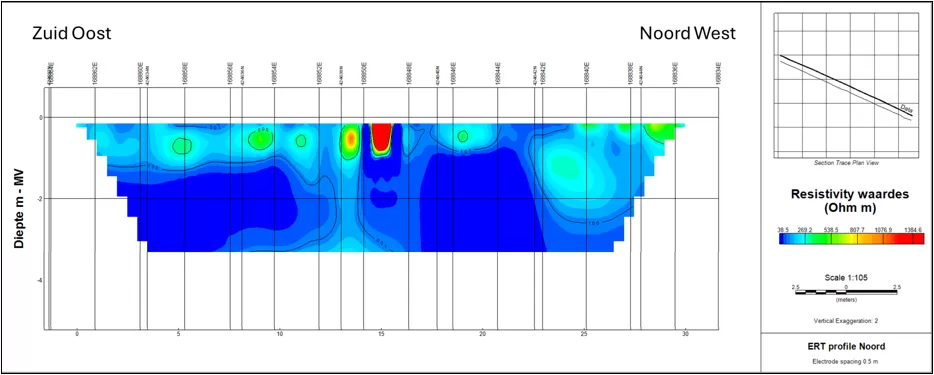
In beide ERT-profielen verscheen rond 15 meter profielafstand een uitgesproken hoogweerstandsanomalie van circa 8.000 ohm-meter. Die waarde lag duidelijk boven de omliggende bodem en viel samen met de door lidar vastgestelde bevergang. De anomalie werd daarom geïnterpreteerd als een luchtgevulde holte. De ERT-data gaf tegelijk informatie over de bodem: tot ongeveer 1,5 meter onder maaiveld werden waarden van circa 100 tot 300 ohm-meter gemeten, passend bij zandige klei. Tussen ongeveer 1,5 en 3 meter lagen de waarden onder 100 ohm-meter, passend bij een verzadigd zandpakket. De gemeten waterstand bij de ingang lag eveneens rond 1,5 meter onder maaiveld.
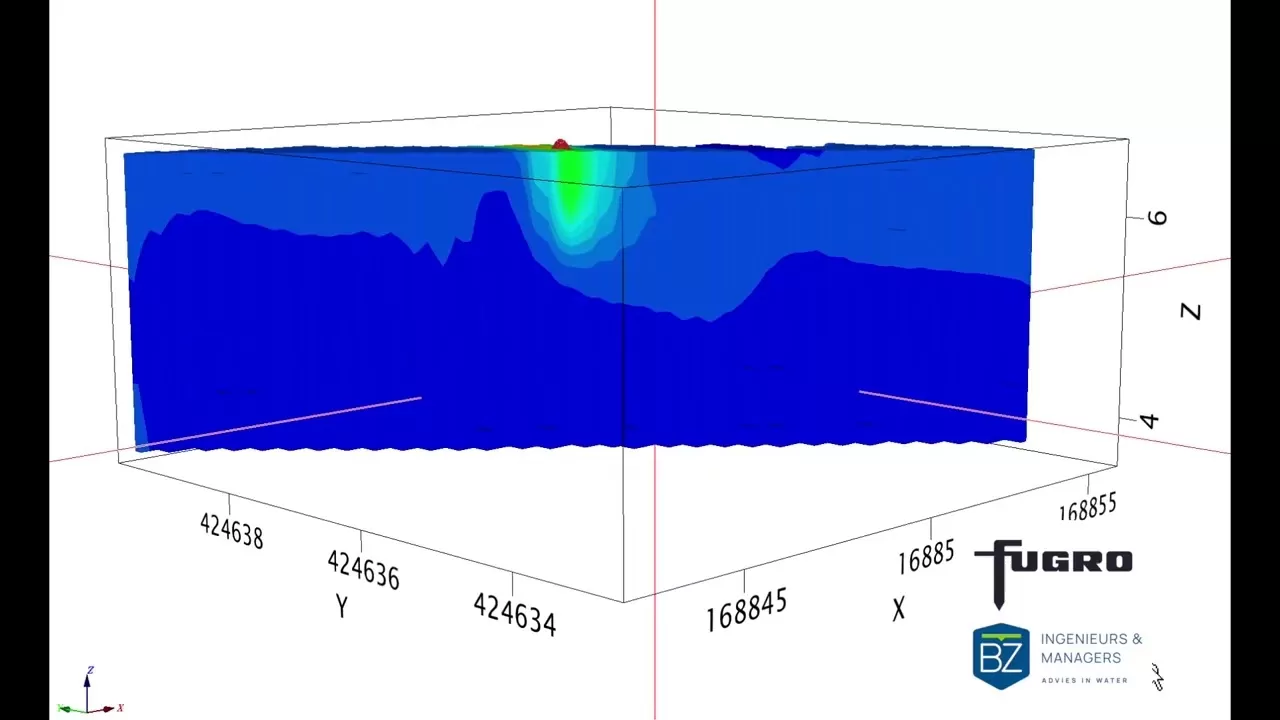
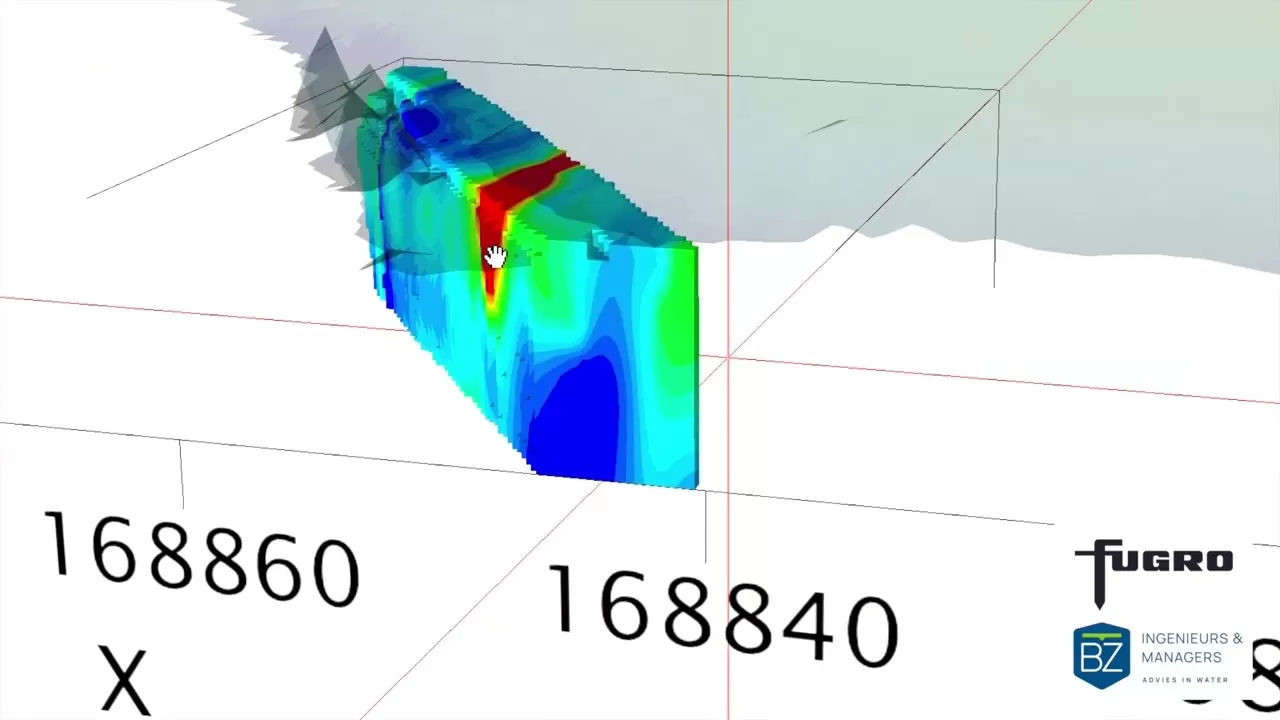
Het oorspronkelijke plan werd tijdens de locatiekeuze aangepast. Olburgen bleek na metingen niet geschikt als definitieve proof-of-conceptlocatie, onder meer in een omgeving waar bodemvreemde materialen waren aangetroffen; Haren werd de uiteindelijke onderzoekslocatie. Voor Haren werd de eerdere forward modelling hergebruikt vanwege de vergelijkbare ondergrond. Bij de verwerking werden onrealistische ruwe waarden gefilterd, maaiveldhoogten in de inversie meegenomen en de data met RES2DINV verwerkt. Daarna werden de modellen in Oasis Montaj gevisualiseerd. De met RTK-GPS gegeorefereerd ERT- en lidar-resultaten zijn geïntegreerd en sloten zeer goed op elkaar aan, zonder significante meetafwijkingen.
Resultaat ERT-meting beverhol bij Haren
Accepteer social cookies om de video te bekijken
Geïntegreerde resultaten ERT en Lidar
Accepteer social cookies om de video te bekijken
Geïntegreerde resultaten ERT, Lidar en AHN
Baten
De aantoonbare baten liggen vooralsnog vooral in informatiekwaliteit, risicobeheersing en mogelijke tijdwinst. ERT detecteerde het onderzochte hol zonder de dijk over de volledige lengte open te graven en leverde een doorlopend profiel in plaats van uitsluitend puntinformatie. De methode gaf bovendien tegelijk inzicht in lithologie en grondwaterverzadiging. Voor een dijkbeheerder kan die combinatie helpen om de ernst van een graverij beter te beoordelen en inspectie, aanvullend onderzoek of herstel gerichter te plannen. De lidarvalidatie leverde een nauwkeurig 3D-beeld van de omvang en ligging van het hol, waardoor de ERT-anomalie met een onafhankelijke referentie kon worden getoetst.
Een potentieel groter voordeel ligt in permanente of periodieke monitoring. Het vervolgconcept voorziet in ingegraven elektroden en kabels, een logger per profiel en automatische verzending van meetgegevens naar de cloud. Veranderingen in resistiviteit zouden zo vroegtijdig kunnen worden gesignaleerd en mogelijk een waarschuwing voor de beheerder opleveren. Dat kan de afhankelijkheid van arbeidsintensieve visuele inspecties verminderen en de tijd tussen nieuwe graafactiviteit en een beheersmaatregel verkorten. Deze voordelen zijn in de proof of concept echter niet financieel gekwantificeerd. Ook de kosten van installatie, onderhoud, dataverwerking, validatiemetingen en de inpassing in maaibeheer en calamiteitenorganisatie moeten nog worden onderzocht.
Tijdlijn
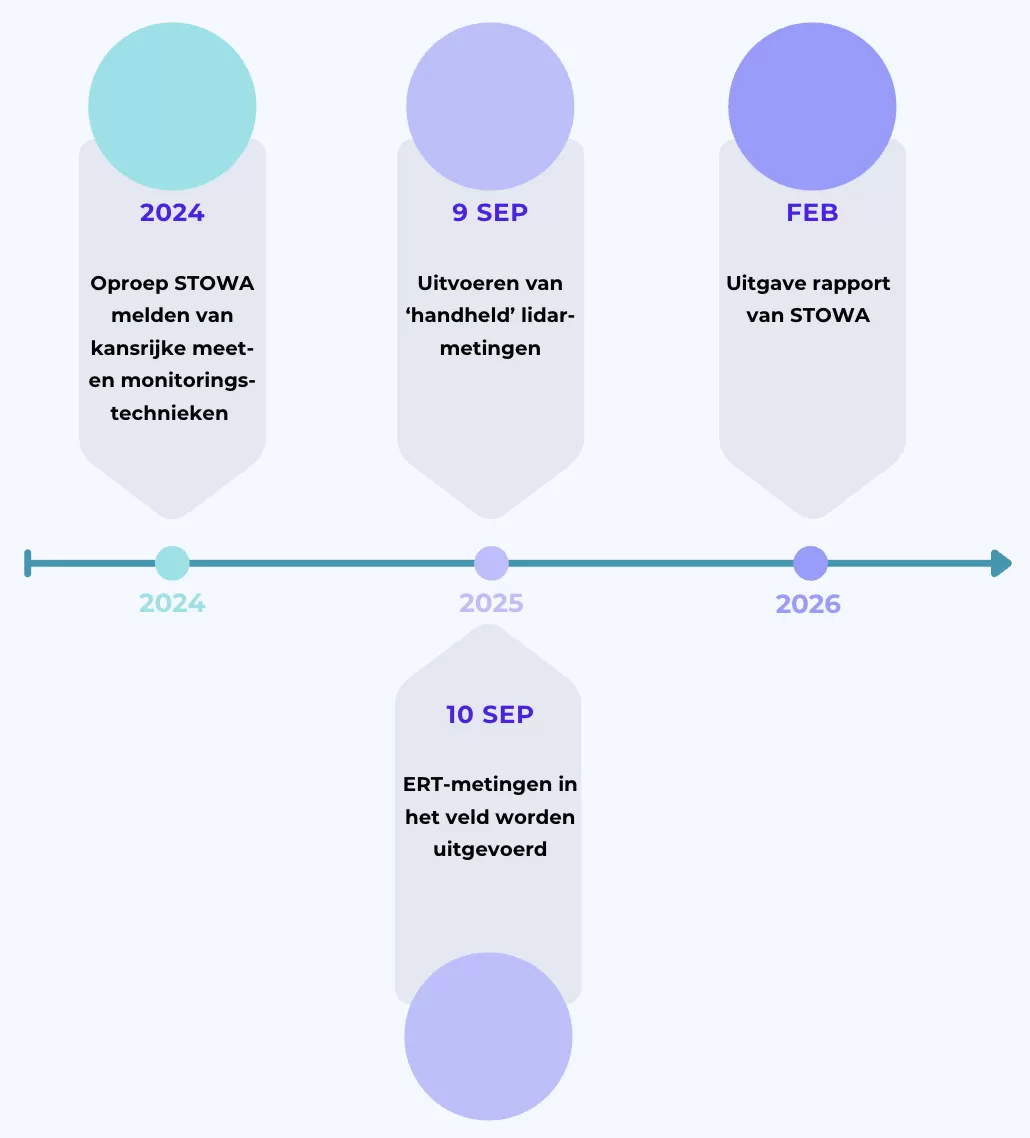
Tijdlijn ERT-onderzoek
• 2024: STOWA roept tijdens de Kennisdag Instandhouding Waterkeringen op om kansrijke technieken voor praktijkonderzoek naar dierlijke graverij aan te melden.
• 9 september 2025: uitvoering van prikstokonderzoek, handboringen, handheld-lidarmetingen en RTK-GPS-inmeting van hol, maaiveld en omgeving.
• 10 september 2025: uitvoering van twee ERT-profielen met elk 64 elektroden, 0,50 meter elektrodeafstand en 31,5 meter profiellengte.
• Februari 2026: afronding en uitgave van rapport STOWA 2026-11.
Leerpunten en adviezen
De belangrijkste conclusie is dat ERT bij de onderzochte bodemopbouw een luchtgevulde bevergang nauwkeurig kon detecteren en lokaliseren. De overeenkomst tussen de anomalie van circa 8.000 ohm-meter en het lidarbeeld maakt de proof of concept volgens de onderzoekers succesvol. Handheld lidar bleek geschikt als referentie- en validatiemethode, terwijl RTK-GPS noodzakelijk was om beide datasets ruimtelijk betrouwbaar te combineren. Een tweede leerpunt is dat ERT meer oplevert dan alleen de locatie van een hol: de profielen geven ook informatie over bodemsamenstelling en verzadiging, die relevant kan zijn voor de risicobeoordeling van een dijk.
De toepasbaarheid is niet overal vanzelfsprekend. Vochtgehalte, kleifractie, grondwaterstand, droogte, hoogwater, kabels, leidingen en bodemvreemde objecten beïnvloeden de gemeten weerstand en daarmee de interpretatie. Daarom adviseren de onderzoekers systematisch vooronderzoek, kalibratie met boringen of sonderingen en forward modelling vóór het veldwerk. Ook moet worden onderzocht hoe ERT presteert in zand, veen, dikke kleilagen, heterogene ondergrond en bij verschillende hydrologische omstandigheden.
Voor structurele toepassing is een gestandaardiseerd meet- en monitoringsprotocol nodig. Daarin horen onder meer de optimale elektrodeafstand, profiellengte, meetfrequentie, kwaliteitscontrole, dataverwerking en referentiemonitoring thuis. Een langjarig pilot-veldexperiment moet uitwijzen of continue of periodieke metingen robuust genoeg zijn en hoe automatische waarschuwingen kunnen aansluiten op beheer en calamiteitenorganisatie. Het rapport schetst deze vervolgstap, maar bevestigt nog geen uitgevoerde langjarige pilot. Wel werd de aanpak op 16 juni 2026 tijdens de workshop Dierlijke Graverij gepresenteerd. Daar werd permanente ERT-monitoring als toekomstbeeld besproken en werden dijkbeheerders uitgenodigd om aan langjarige praktijkproeven deel te nemen.
Noot: De basis voor deze storyline is gegenereerd met behulp van Copilot, om zo de informatie uit het projectarchief te kunnen ontsluiten, met dank aan BZ Ingenieurs & Managers voor de review.